
Разработка самобалансирующихся мобильных роботов
Разработка
ID
01DM-UMCI
Пользователь
Категория
B - различные технологические процессы; транспортирование
Опубликован
20.03.2025 13:16
Описание
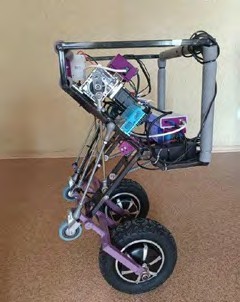
Робот имеет два редукторных мотор-колеса, установленных на двух шарнирно сгибающихся ногах. За счет данных, получаемых от электронного датчика, отслеживается положение робота в пространстве и с учетом текущей скорости движения робот корректирует свою скорость движения, при этом находясь в вертикальном положении.
Управление может осуществляться с помощью подключения по каналу «Blueto
oth» cherez spetsialynoe mobilynoe prilozhenie cherez odnoplatniy mikrokompyyuter. Robot mozhet vipolnyaty sleduyushtie komandi: podaem iz gorizontalynogo polozheniya v vertikalynoe i avtomaticheskoe uderzhanie ravnovesiya; dvizhenie robota v razlichnih napravleniyah s uderzhivaniem vertikalynogo polozheniya.
Vozmozhnosty uderzhaniya ravnovesiya pri dvizhenii cherez nerovnosti dorogi za schet sgibaniya nog po otdelynosti.
Vozmozhna rabota v avtonomnom rezhime.
Tehnicheskie parametri:
• Moshtnosty privodnih koles - 350 Vt
• Napryazhenie akkumulyatornoy batarei - 48 Volyt
• Skorosty dvizheniya - do 5 km/ch
• Rasstoyanie proezda bez podzaryadki - do 15 km
• Preodolenie prepyatstviya - do 7 sm v glubinu i v visotu
• Dvizhenie pod uklonom - do 15 gradusov
• Perevozka poleznogo gruza - do 10 kg